近日,中国科学院空间精密测量技术重点实验室郝伟、谢梅林研究员团队在多设备弹性协同控制研究取得进展,相关成果发表于IEEE Transactions on Industrial Electronics。论文第一作者为西安光机所博士研究生唐辉霖,通讯作者为王帆副研究员。
多设备协同控制是分布式网络与大规模智能系统的核心支撑技术之一,但其分布式开放架构易面临欺骗攻击等网络物理威胁,同时系统运行中常伴随执行器增益故障、参数不确定性多重耦合等复杂问题。现有控制方法多针对单一问题设计,难以同时有效应对攻击与故障叠加的复杂工况,成为制约多设备系统可靠运行的技术瓶颈。
针对这一难题,研究团队提出弹性神经网络辅助的模型参考自适应滑模控制策略,从动力学分解、观测器设计与控制律重构三个层面系统提升控制弹性。
该策略将系统不确定动力学拆解为已知标称部分与复合未知部分,采用径向基函数神经网络对故障与不确定性耦合形成的复合未知项进行实时逼近;参考模型仅由领导者输出信号驱动,无需获取领导者自身的动力学参数,大幅降低了协同架构的通信与计算负担;在滑模面中嵌入参考模型跟踪误差,通过状态观测器与自适应控制律主动补偿故障与不确定性的主体影响,再利用滑模控制以较低的切换增益抑制残余误差,从源头上有效削弱传统滑模控制的抖振问题,兼顾了控制精度与系统鲁棒稳定性。
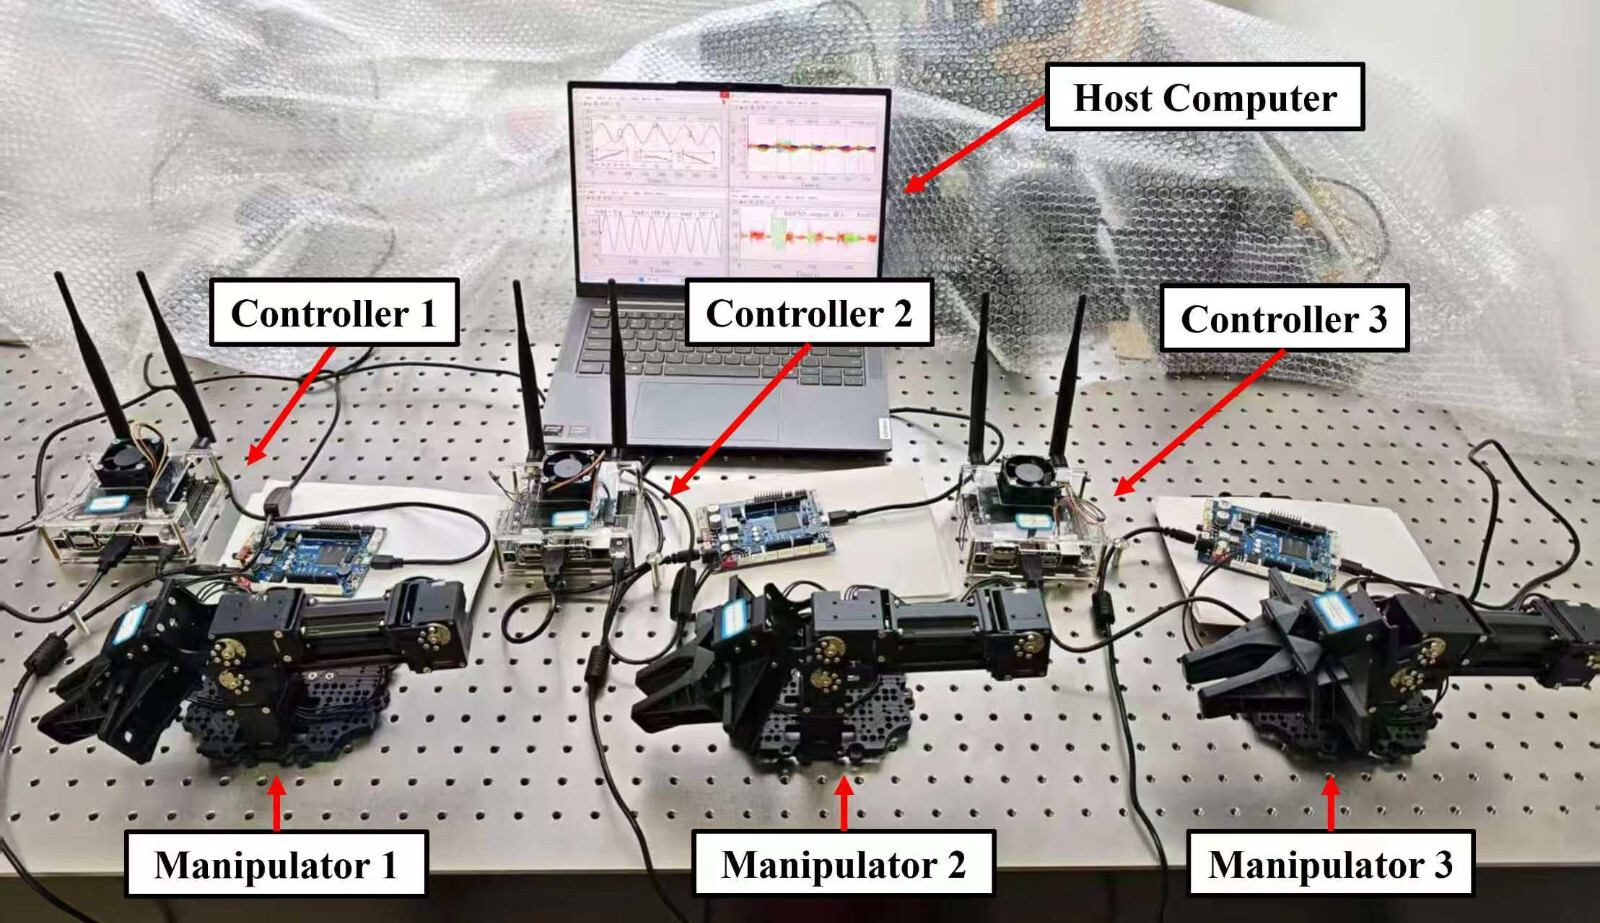
图1 多机械臂协同控制实验系统
研究团队基于 OpenManipulator 平台搭建了多机械臂协同控制实验系统,设置多组攻击注入与故障模拟工况,与 PID 控制、滑模控制、模型参考自适应控制以及扰动观测器控制等主流方法开展系统性对比实验。实验结果表明,该方法在动态跟踪精度、收敛速度及抗扰鲁棒性方面均表现出显著优势,能够在攻击与故障并存的复杂场景下持续保持稳定的协同控制性能。
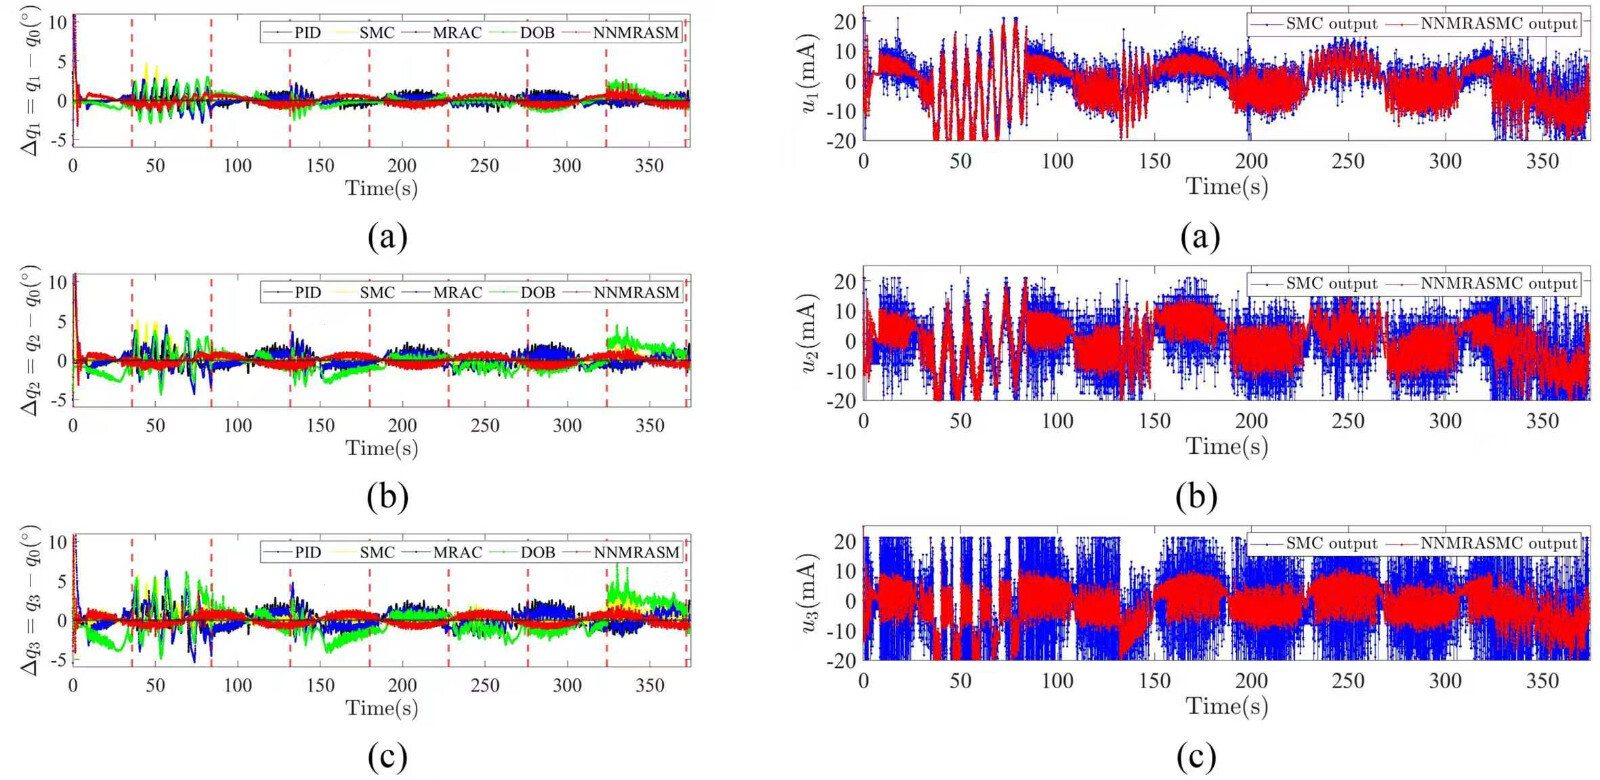
图2 多重不确定性耦合场景下多设备协同跟踪结果
(左:跟踪误差对比;右:控制输入对比)
唐辉霖介绍,“多设备协同就像一支乐队在演奏交响乐,但如果有黑客故意篡改乐谱(欺骗攻击),或者乐器突然跑调、琴弦松动,整个演出就会乱成一团。我们提出的新技术相当于给每位乐手配备了一位‘智能纠错指挥家’,他不仅能实时听出谁被干扰或出了故障,还能在不打断演奏的情况下自动补位、修正节奏。这套方法把复杂的系统问题拆解开来处理,让这支乐队即使在遭遇恶意捣乱和设备老化的双重困境下,依然能精准、平稳地完成合奏。”
研究为分布式多设备系统在恶意攻击与多重不确定性耦合场景下的弹性协同控制提供了新的思路与理论支撑,突破了传统方法单一场景适配的局限,在广域目标监视、多光电设备组网协同、低空反蜂群无人机防御等领域具有重要的应用价值与广阔的发展前景。
成果得到中国科学院重点实验室基金的支持。